unifolm-wbt-dataset
Contents
arXiv

2026-03-05 开源,人形机器人
https://huggingface.co/collections/unitreerobotics/unifolm-wbt-dataset
| 机器人本体 | 全身参数 | 手臂 | 末端执行器 | 躯干参数 | 腿部参数 | 传感器 | 算力参数 |
|---|---|---|---|---|---|---|---|
小型双足人形双臂机器人,模仿 / 强化学习驱动 | 站立尺寸1320 × 450 × 200 mm 折叠尺寸690 × 450 × 300 mm 重量~35 kg+(含电池) 全身自由度23–43(可配置) 移动速度2 m/s | 单臂自由度7 DoF shoulder3 DoF elbow2 DoF wrist2 DoF(选配) 臂展~0.45 m 负载~3 kg | 灵巧手Dex3-1 力控三指(选配) 单手自由度7 DoF 拇指3 DoF 食指 / 中指各 2 DoF 触觉触觉传感阵列(选配) | 腰部1 DoF(Z ±155°) 选配扩展+2 DoF(X ±45° / Y ±30°) | 单腿自由度6 DoF hip3 DoF(P ±154° / R −30°~+170° / Y ±158°) knee1 DoF(0–165°) ankle2 DoF 腿长0.6 m(小腿 + 大腿) 膝关节扭矩120 N·m | head RGB-DIntel RealSense D435i head 3D LiDARLivox Mid-360 音频4-mic 阵列 + 5W 扬声器 关节双编码器 连接Wi-Fi 6 / Bluetooth 5.2 | 高算力模块NVIDIA Jetson Orin 基础算力8 核高性能 CPU 电池9000 mAh 快拆锂电(54V) 续航~2 h |
衣物处理:
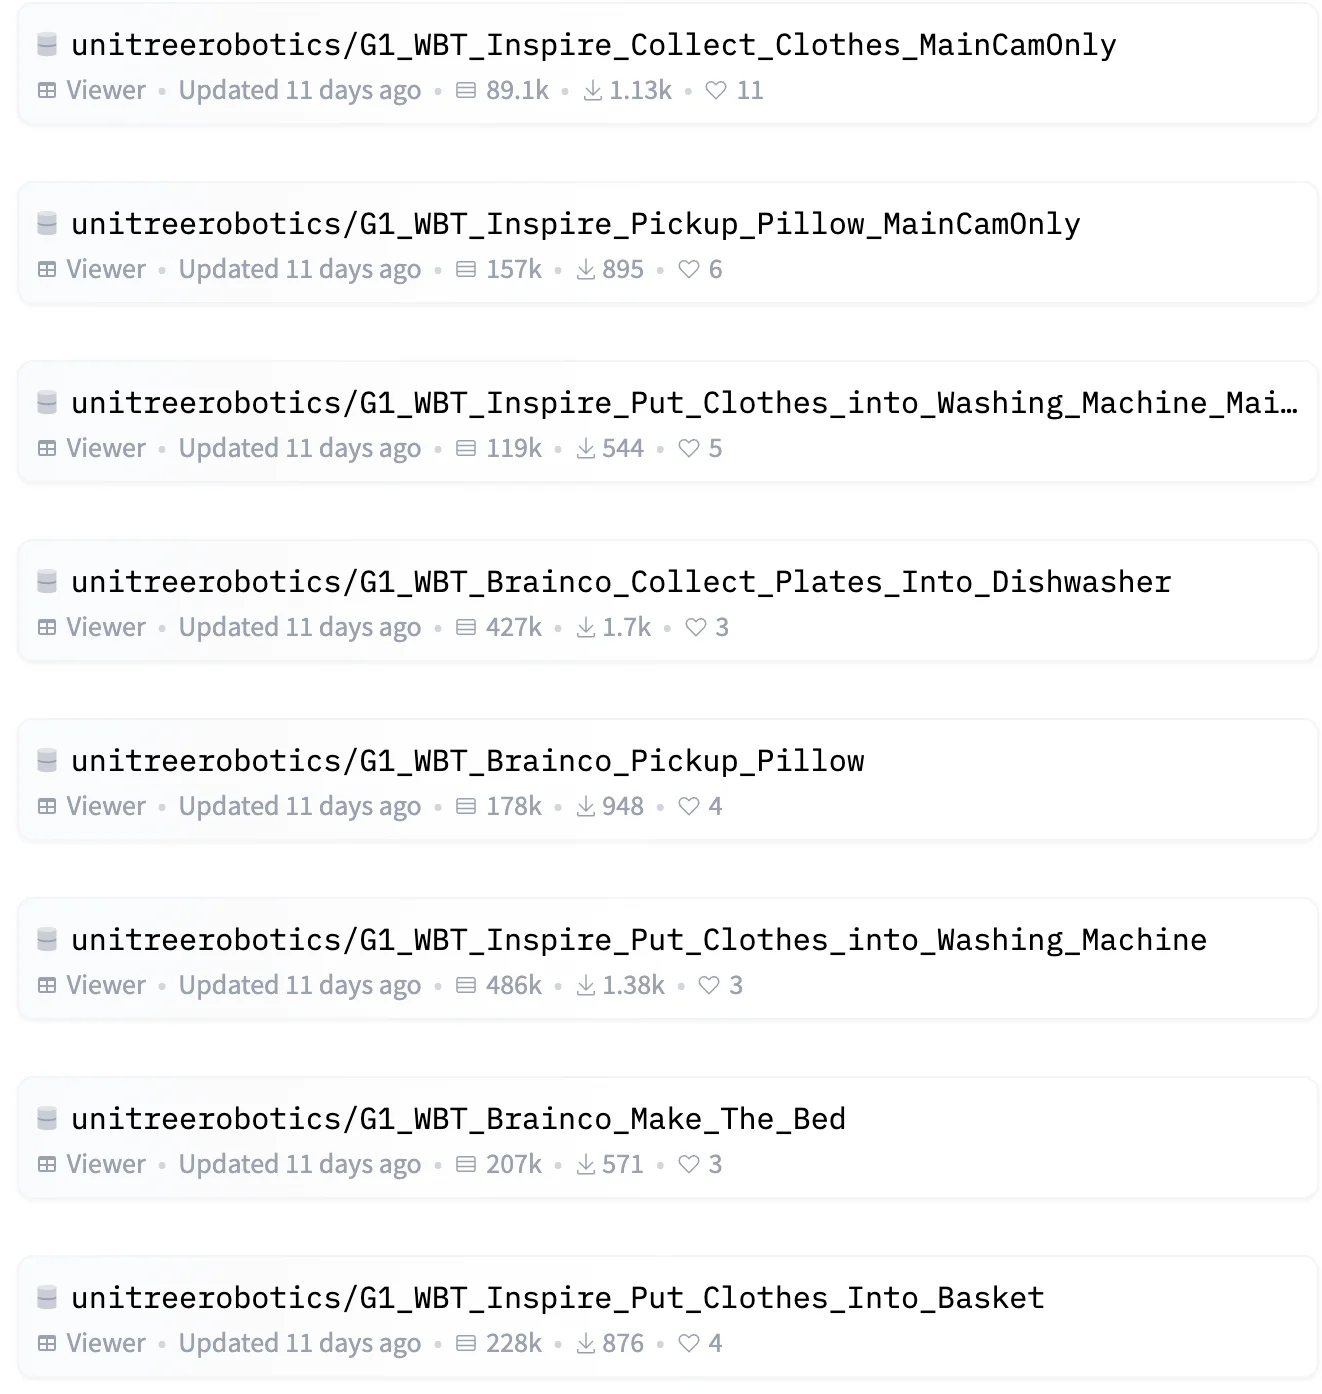
G1_WBT_Inspire_Collect_Clothes:收集衣物。
G1_WBT_Inspire_Put_Clothes_into_Washing_Machine:将衣服放入洗衣机。
物品搬运与收纳:
G1_WBT_Inspire_Pickup_Pillow:捡起枕头。
G1_WBT_Inspire_Put_Kettle_on_Induction_Cooker:将水壶放到电磁炉上。
G1_WBT_Inspire_Stack_Blocks:堆叠方块(精细操作)。
清洁与日常:
涵盖了清理台面、收纳杂物等多种开放场景任务。
23~43 joint motors