UniACT-dataset
Contents
arXiv

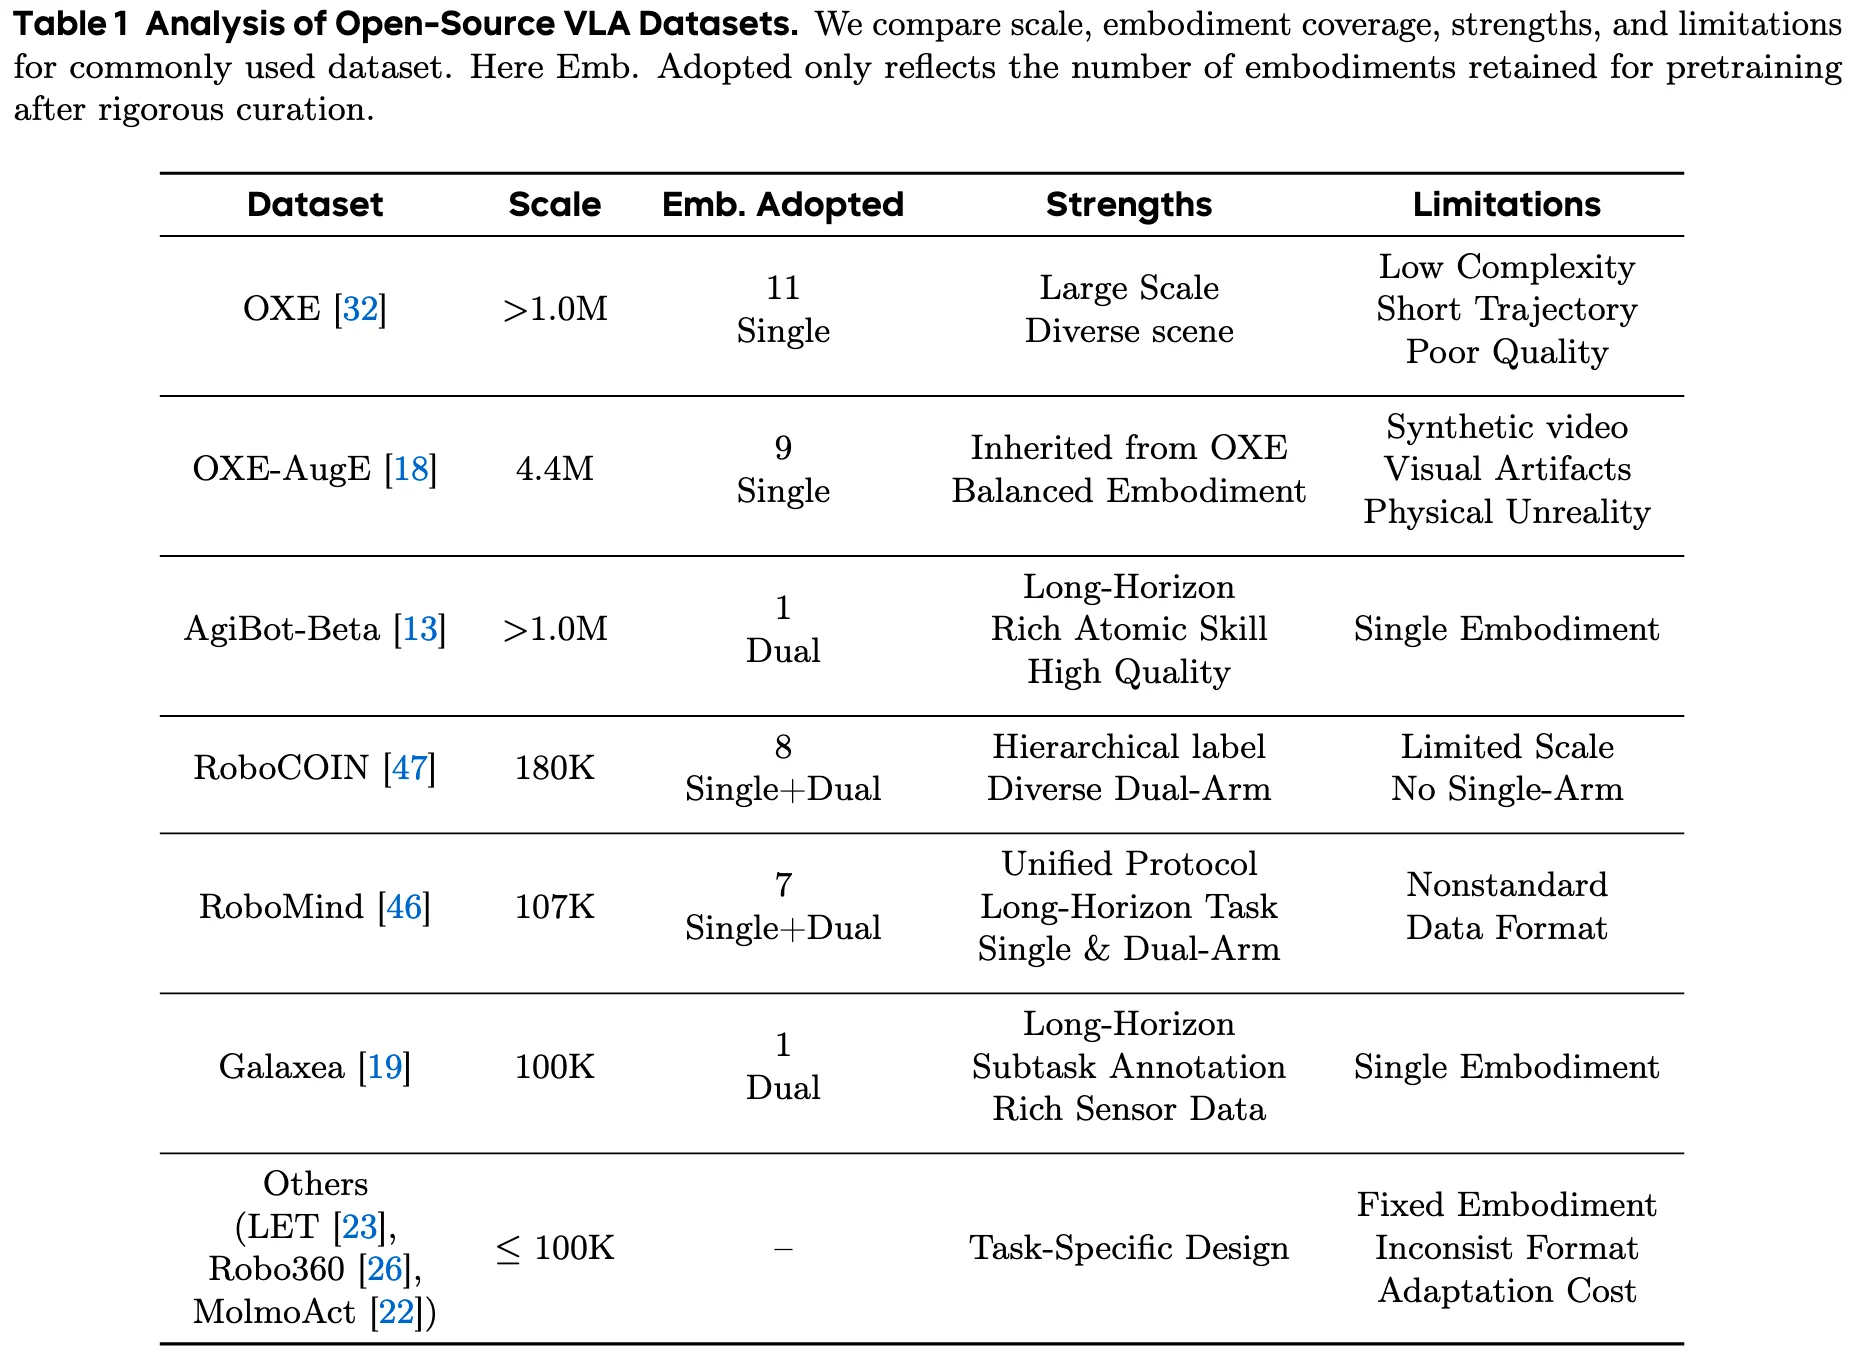
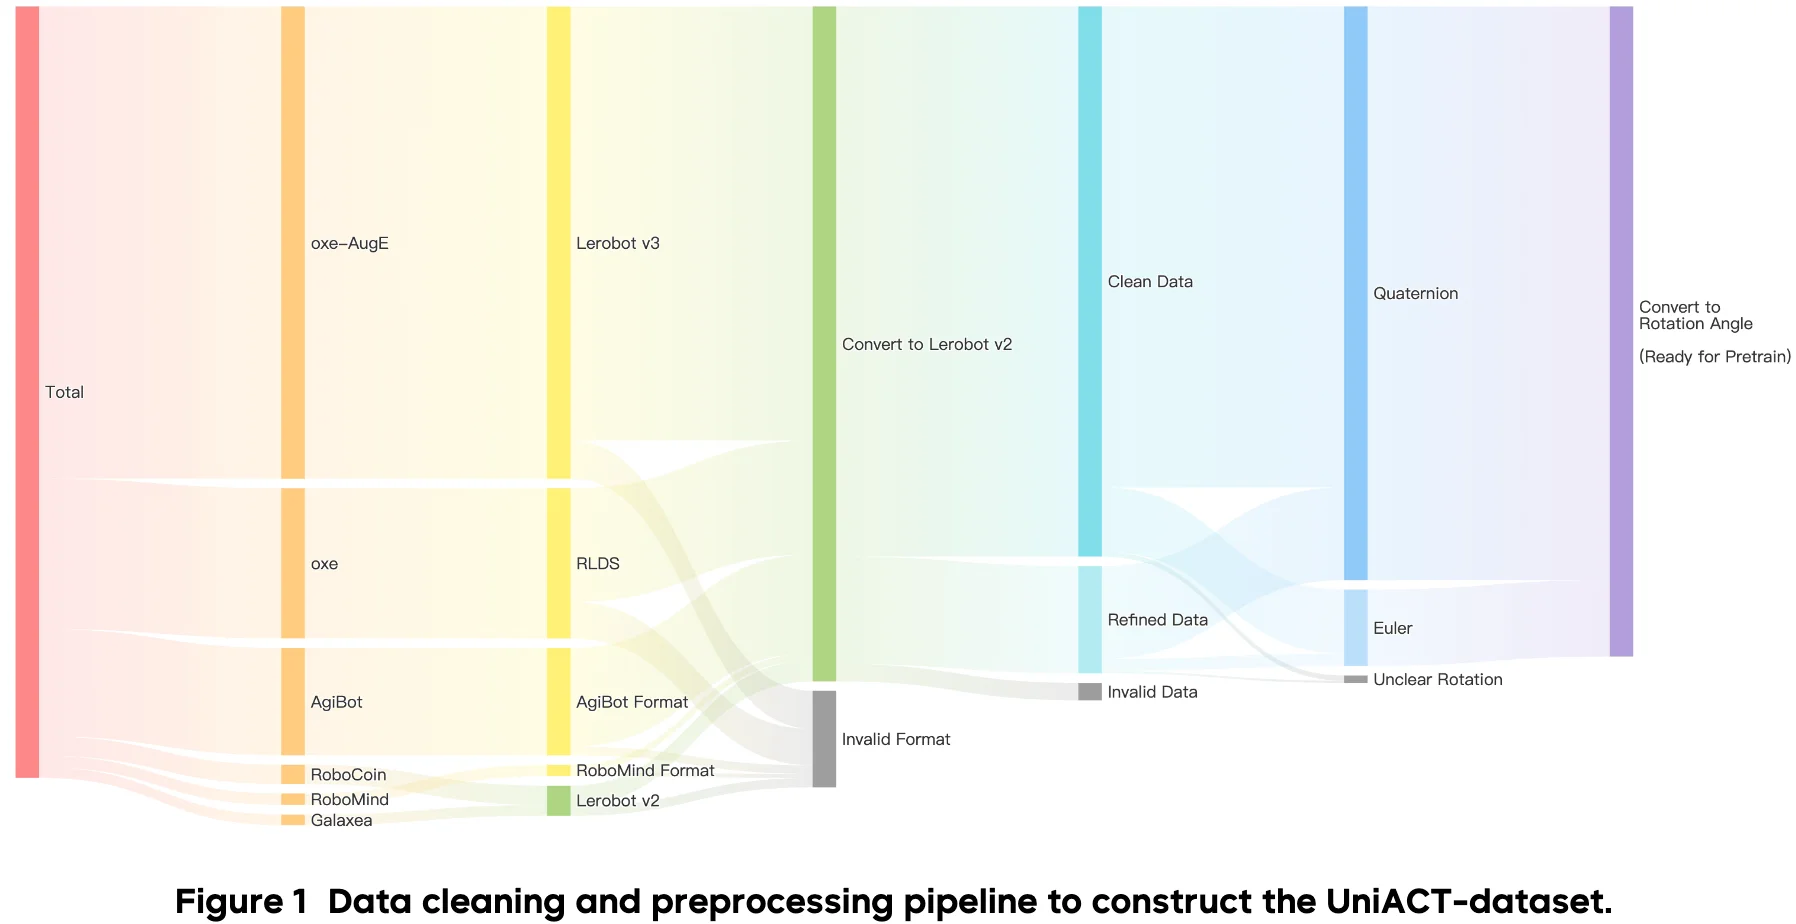
From six public datasets, we clean, standardize, and balance samples to construct UniACT-dataset, a large-scale dataset with over 6 million trajectories and 9,500 hours of data,
Action Representation: Delta Actions in End-Effector Position with Rotation Vectors.
- Unified Single- and Dual-Arm Training via Zero Padding.
- all single-arm data are uniformly treated as right-arm executions within a dual-arm configuration.
- the action dimensions corresponding to the ununsed arm are filled with zeros.
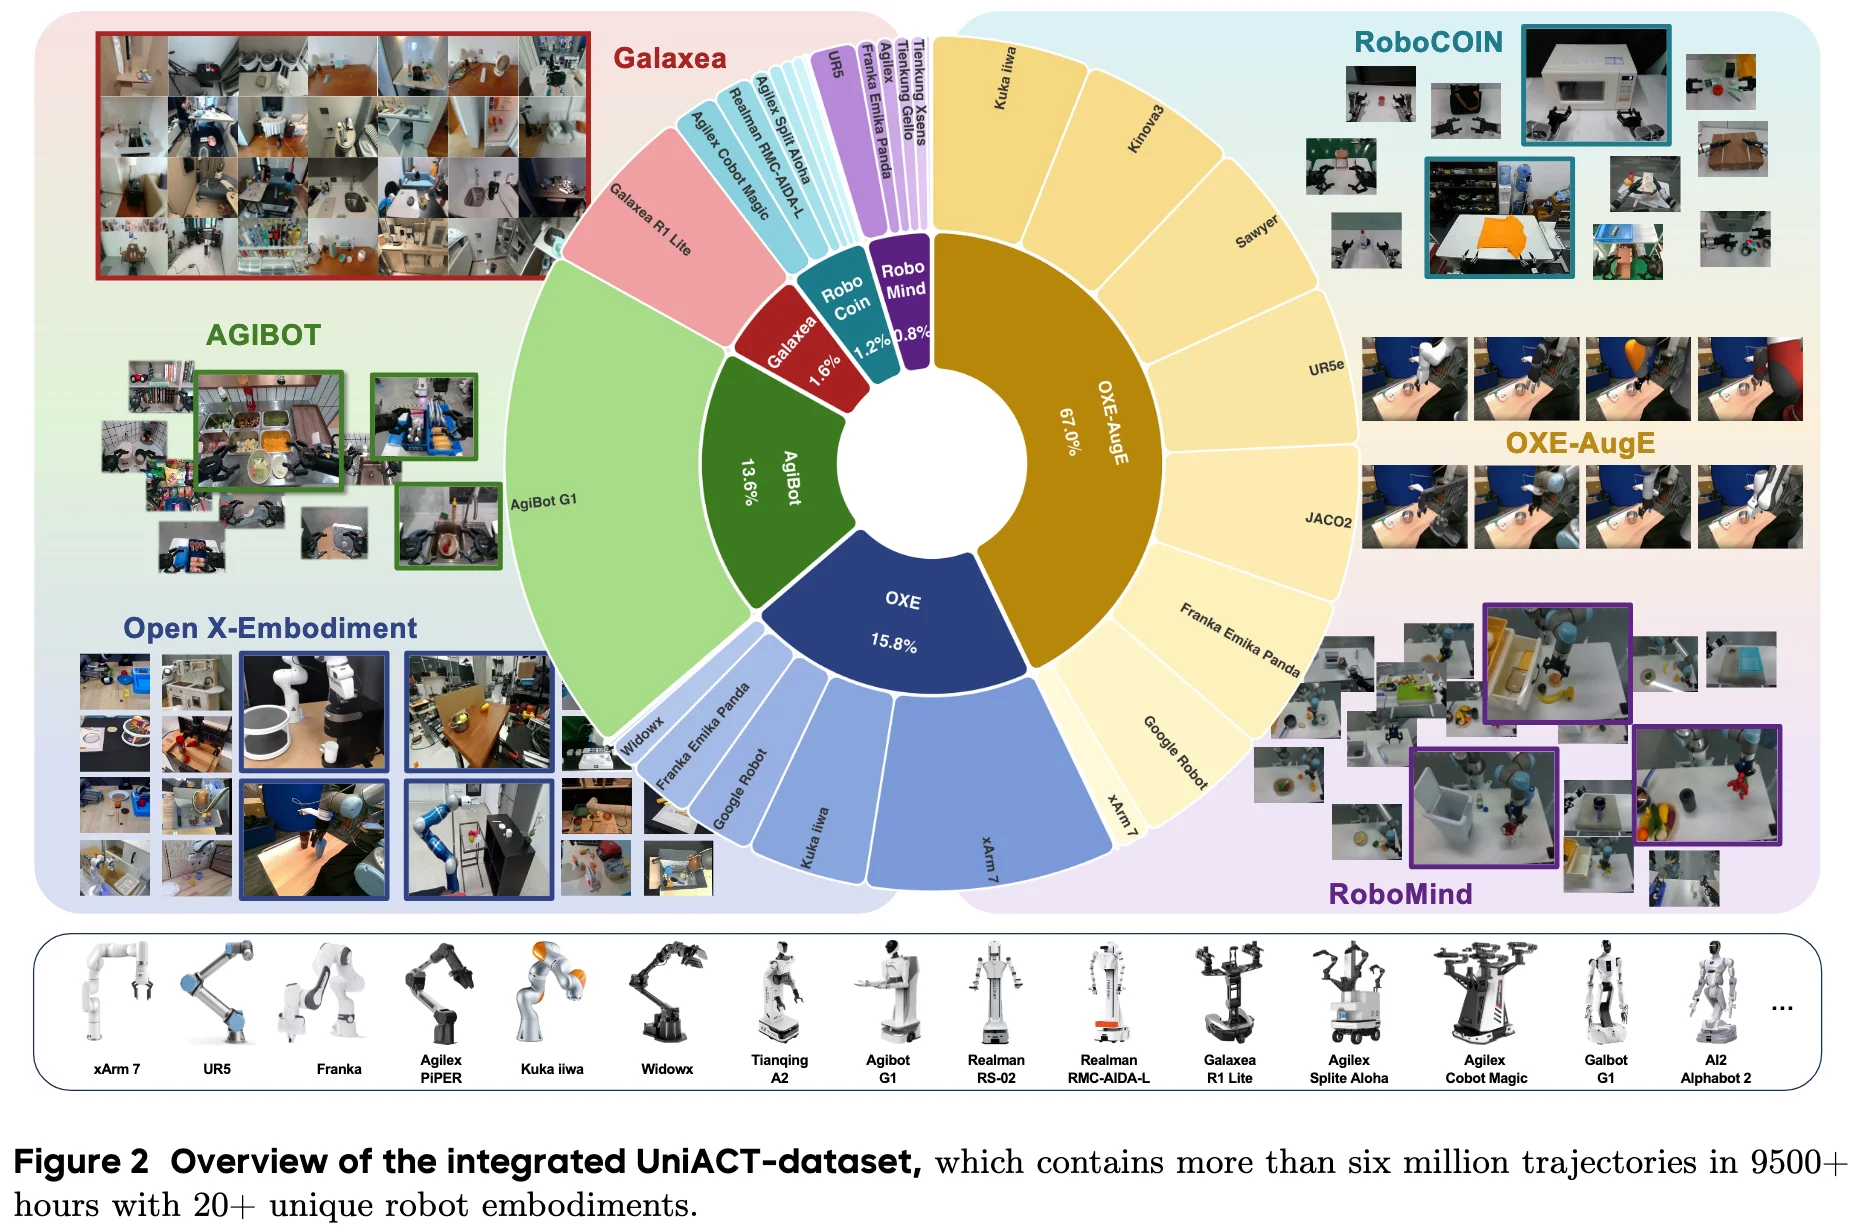
- Data Distribution: Diverse Embodiments and Task Scenarios. more than six million trajectories spans more than twenty unique robot embodiments and 9500+ hours
- dataset scale distribution
- embodiment distribution