lingbot-vla-data
Contents
arXiv

能把 最近机器人相关的数据集 帮忙做一个整理吗?
比如 星海图/高德/宇树/智元 等放出来的 数据集
关注下 具体场景吧
当前这些数据集都是用于哪些场景,是通用场景还是专业场景? 开源的数据集中机器人专注于哪些任务,不同数据集之间任务是否有共性? 目前机器人用于执行命令的部件,手部是灵巧手还是那种夹子?足部是轮式还是足式? PS: 康哥说他还要去其他工厂再看看,看一下其他家都是怎么用的,工厂模式是啥样的,看看咱们公司能不能从某些特性上找到切入点(我理解可能是想跟机器狗这种项目做出统一的感知或控制架构,不局限于机器狗?这个是我的猜测)
20,000 hours of real-world teleoperated data from 9 popular dual-arm robot embodiments.
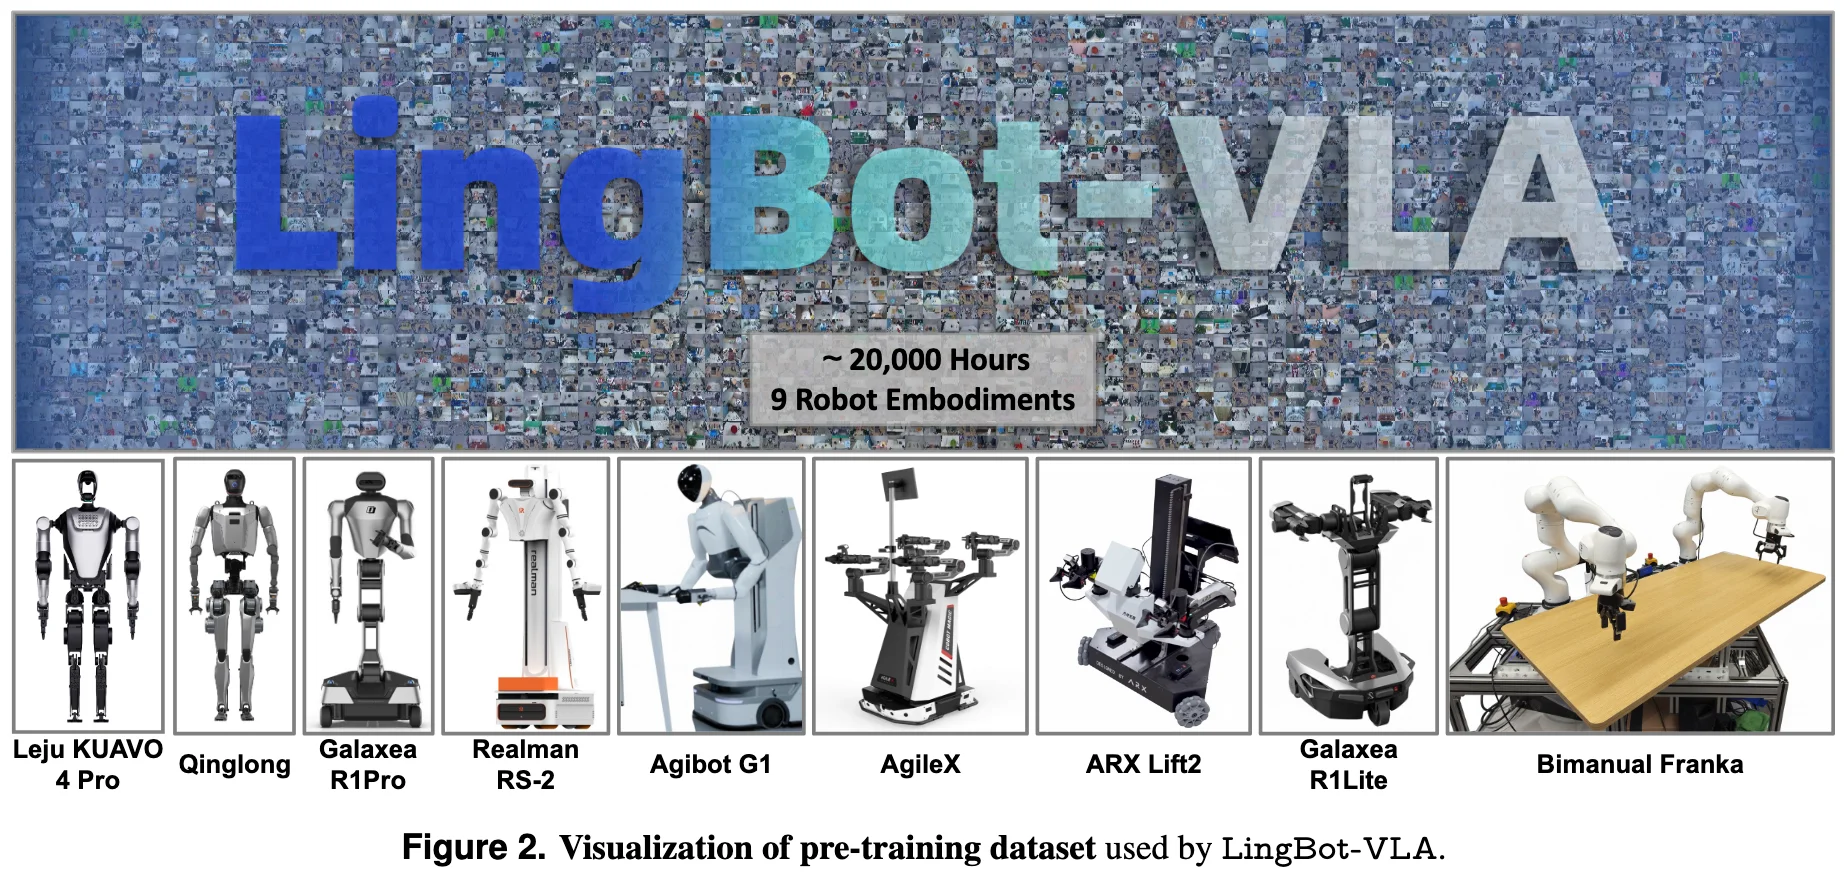
- Leju KUAVO 4 Pro. This setup features two 7-DoF arms, two parallel grippers, one camera on the head, and two cameras on the wrists.
- Qinglong. A humanoid robot with two 7-DoF arms and three cameras: one on the head and one on each wrist.
- Galaxea R1Pro. Two 7-DoF arms, one stereo camera, and two wrist cameras are used in this setup.
- Realman Rs-02. This setup uses three cameras and features a 16-dimensional configuration and action space: two 7-DoF arms and two parallel grippers.
- AgiBot G1. This setup has two 7-DoF arms with three RGB-D cameras. Robot data are collected via VR-based teleoperation on this setup.
- AgileX. This setup is equipped with three cameras and two 6-DoF arms. Robot control is achieved using isomorphic arms during the data collection process.
- ARX Lift2. This setup uses three cameras and two 6-DoF arms.
- Galaxea R1Lite. This setup has two 6-DoF arms, with one stereo camera and two wrist cameras.
- Bimanual Franka. This setup uses two 7-DoF arms and two parallel grippers, forming a 16-dimensional action space, with three cameras.
| 机器人 | 本体类型 | 手臂 | 末端执行器 | 底盘 / 移动方式 | 传感器方案 | 数据角色 |
|---|---|---|---|---|---|---|
| Leju KUAVO 4 Pro | 人形 1.66 m / 55 kg | 双臂 7-DoF x2 (可选配 5-DoF) | 平行夹爪 ×2 可选配:五指灵巧手 | 足式双足 | RGB 头部 ×1 RGB 腕部 ×2 | 预训练 |
| Qinglong(青龙) | 人形 1.85 m / 80 kg | 双臂 7-DoF x2 | 本体:五指灵巧手 | 足式双足 | RGB 头部 ×1 RGB 腕部 ×2 | 预训练 |
| Galaxea R1Pro(星海图) | 双臂台式 | 双臂 7-DoF x2 | 标配夹爪 | 底盘 6-DoF, 舵轮x3 | 双目立体相机 ×1 RGB 腕部 ×2 | 预训练 + GM-100 评测 |
| AgiBot G1(智元) | 人形 | 双臂 7-DoF | 平行夹爪 | 足式双足 | RGB-D 相机 ×3 (头部 + 腕部) | 预训练 + GM-100 评测 |
| Realman Rs-02(睿尔曼) | 双臂台式 | 双臂 7-DoF;16 维动作空间 | 平行夹爪 ×2 | 固定底座 | RGB 相机 ×3 | 预训练 |
| Bimanual Franka | 双臂台式 | 双臂 7-DoF;16 维动作空间 | 平行夹爪 ×2 | 固定底座 (桌面安装) | RGB 相机 ×3 | 预训练 |
| AgileX(松灵) | 移动双臂 | 双臂 6-DoF | 平行夹爪 | 轮式底盘 | RGB 相机 ×3 (头部 + 腕部) | 预训练 + GM-100 评测 |
| ARX Lift2 | 移动双臂 | 双臂 6-DoF | 平行夹爪 | 升降式底盘 | RGB 相机 ×3 | 预训练 |
| Galaxea R1Lite(星海图) | 双臂台式 | 双臂 6-DoF | 平行夹爪 | 固定底座 | 双目立体相机 ×1 RGB 腕部 ×2 | 预训练 |
要点总结:
- 末端执行器:数据集中 9 个平台均使用平行夹爪;但 KUAVO 4 Pro 本体支持选配 6-DoF 灵巧手,Qinglong 本体标配五指灵巧手——说明当前采集数据时普遍回退到更稳定的夹爪方案
- 底盘类型:足式人形 3 个(KUAVO 4 Pro / 青龙 / AgiBot G1)、轮式 1 个(AgileX)、升降式 1 个(ARX Lift2)、固定底座 4 个(R1Pro / Rs-02 / Franka / R1Lite)
- 传感器:多数方案为 RGB 相机,仅 AgiBot G1 使用 RGB-D(含深度);Galaxea 系列使用双目立体相机;无激光雷达方案
- 场景类型:全部为通用桌面操作场景,无专业工业场景;GM-100 评测覆盖放置、堆叠、开合、抓取、移动、按压、翻转、交接等 100 类任务
- 评测平台:仅 AgileX / AgiBot G1 / Galaxea R1Pro 三个平台用于下游 GM-100 评测,其余 6 个仅贡献预训练数据
KUAVO 4Pro
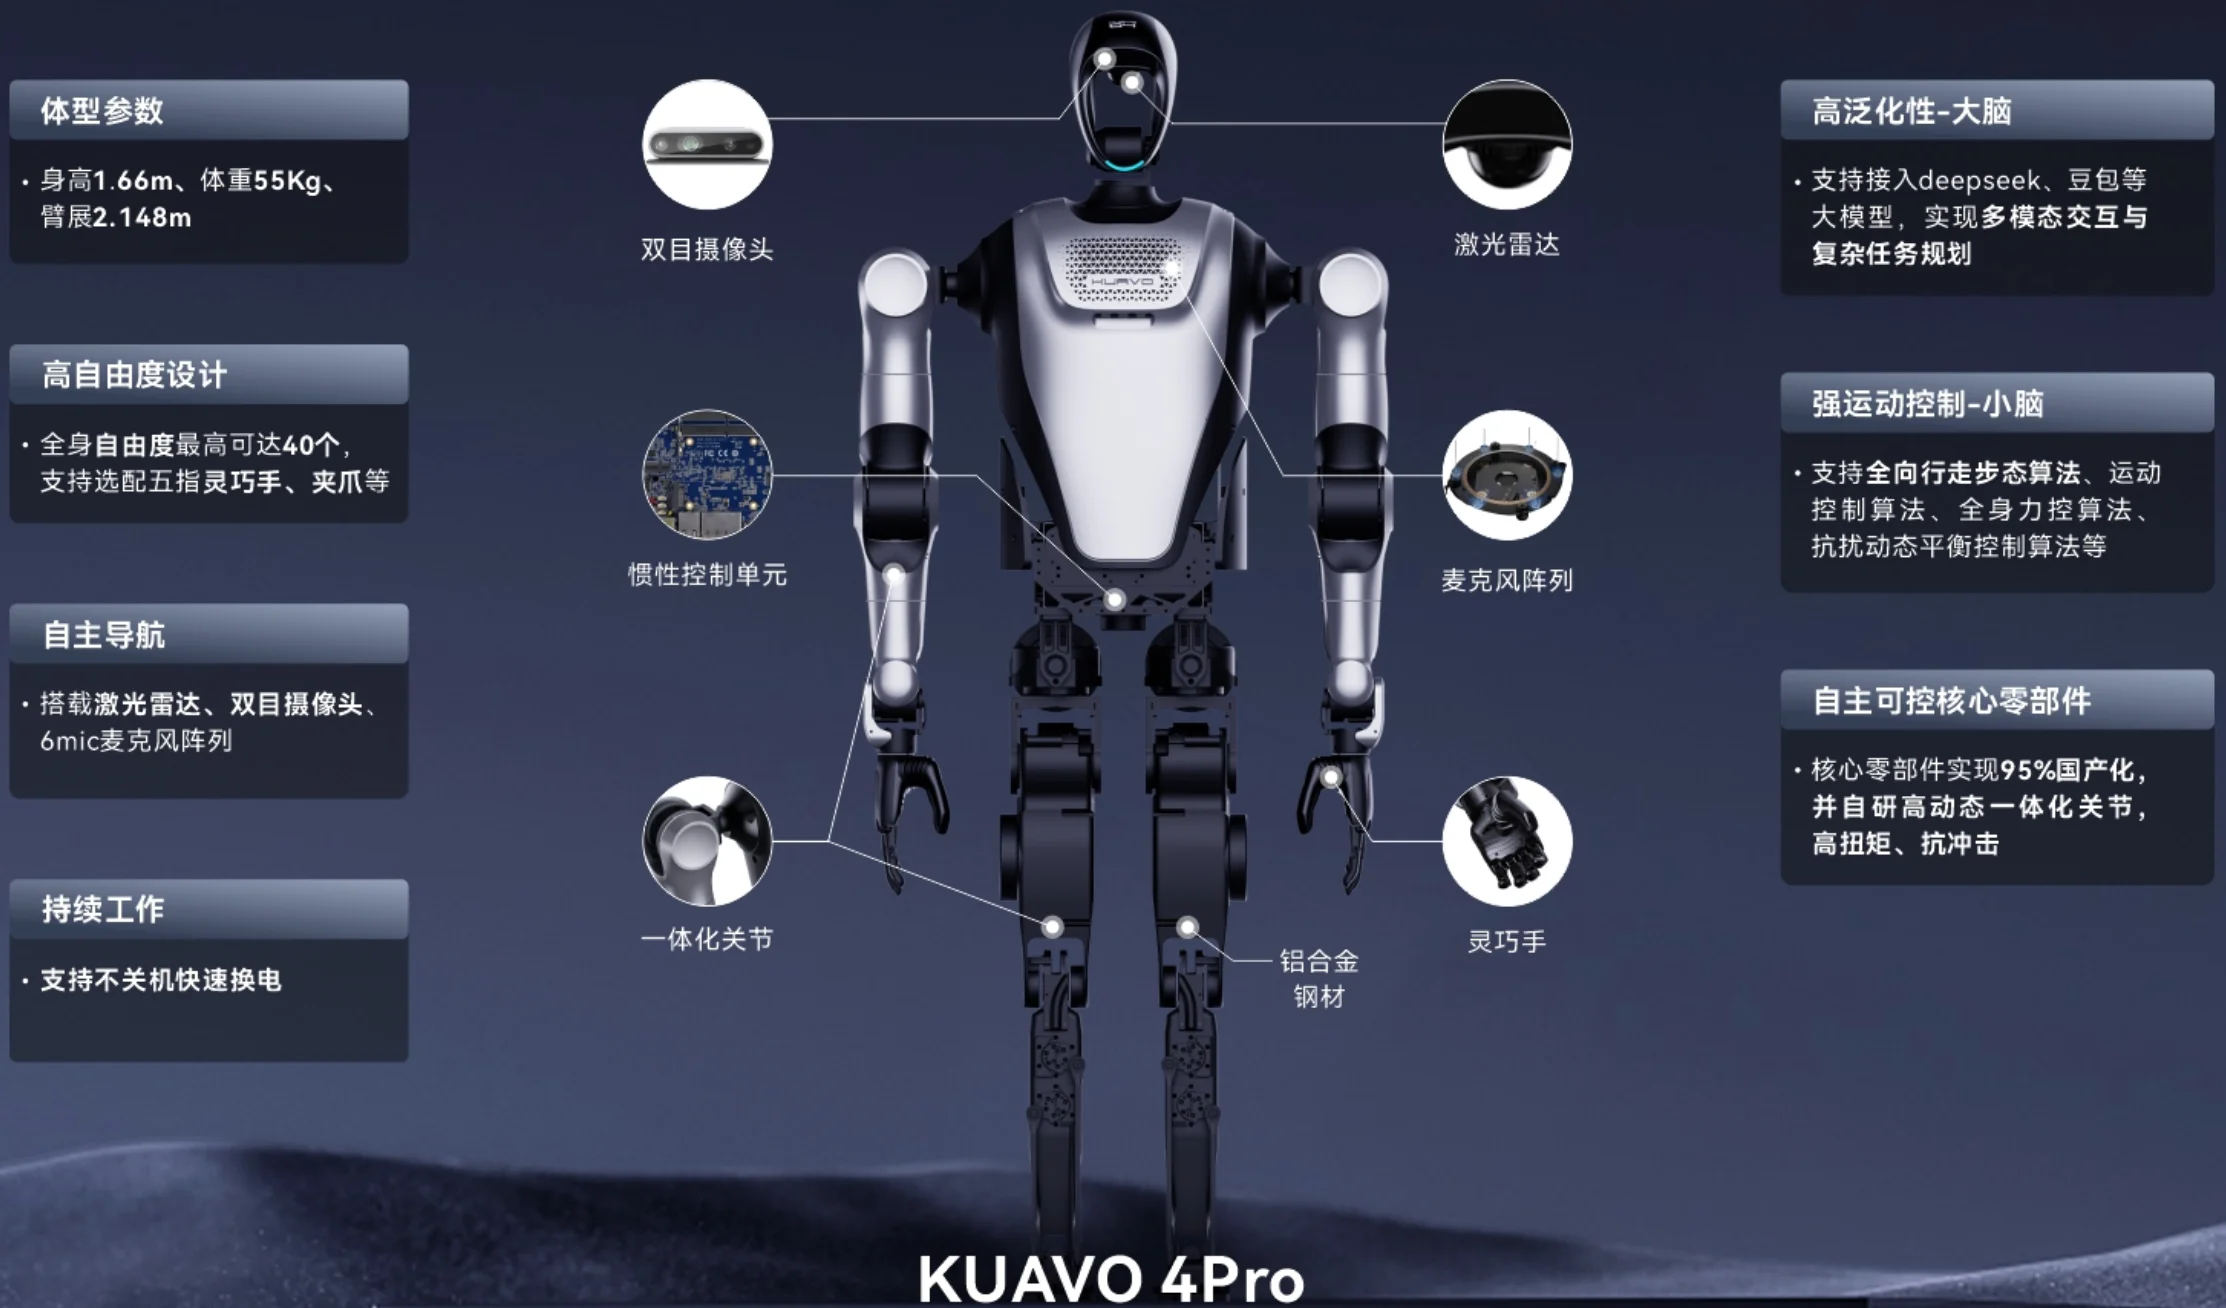
人形本体,1.66m,55kg,全身自由度22/30/40, 单臂自由度5/7,颈关节自由度0/2,灵巧手(选配) 6自由度,10个可活动关节
Qinglong
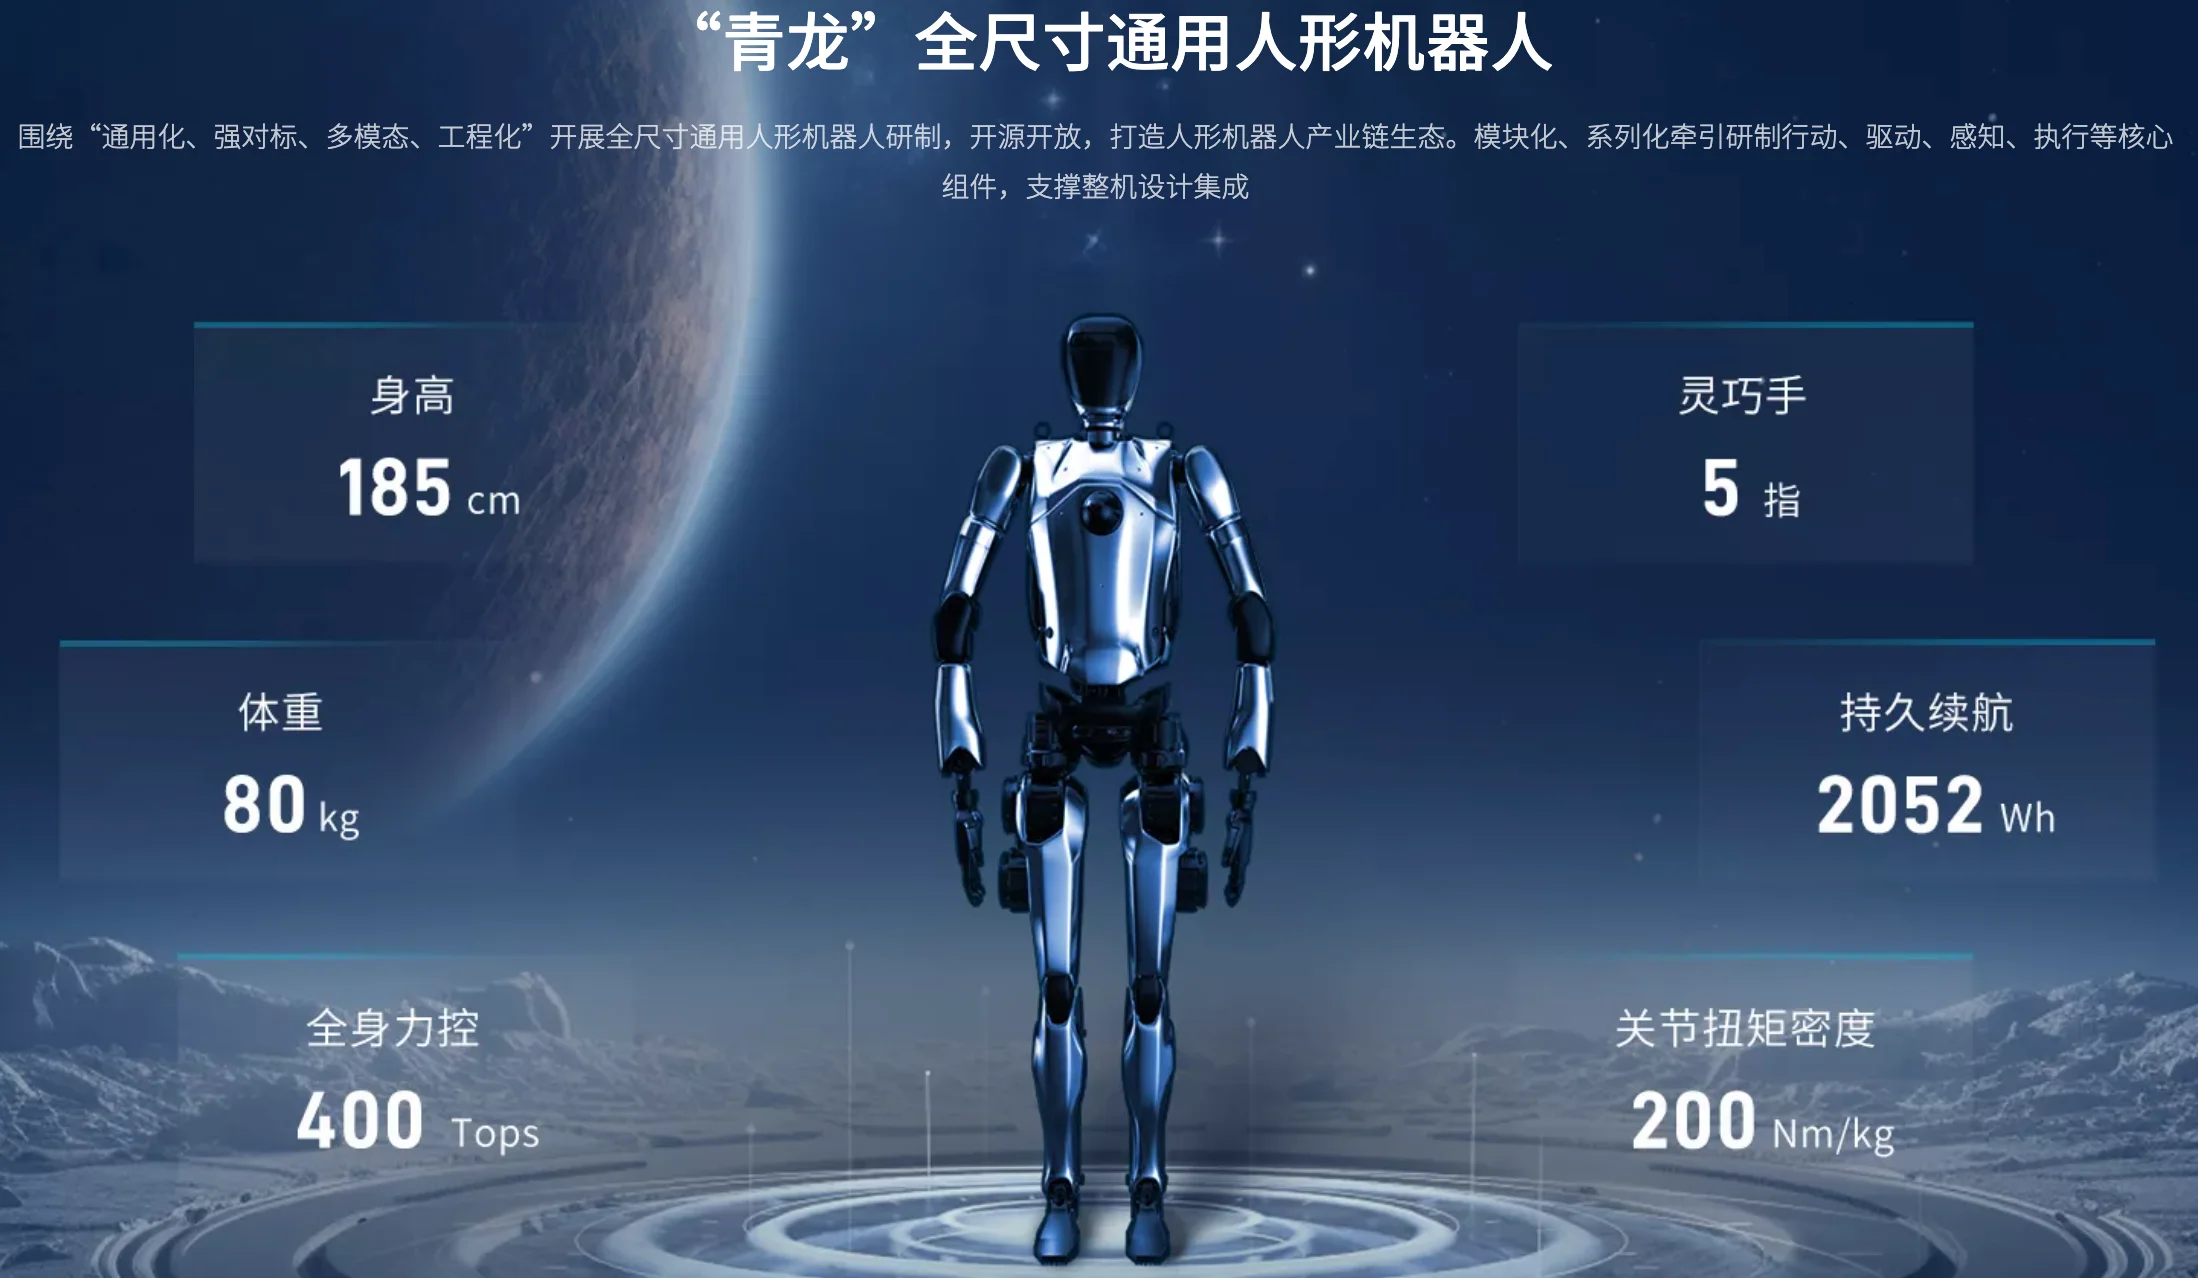
人形本体,1.85m, 灵巧手五指,体重80kg,
Galaxea R1Pro
高1.7m,全身自由度26(标配夹爪),单臂自由度7,末端执行器夹爪,躯干自由度4, 底盘自由度6, 整机传感器7xcamera, 1xlidar