agibot-world-2026
Contents
arXiv

100%真实环境,涵盖了商业空间、家居等多类通用场景
多视角 RGB(D) + 触觉 + 力觉 + LiDAR + IMU + 关节状态
高层指令、段落文本标注(任务描述)与步骤文本标注(操作序列分解)构建任务逻辑框架,并进一步进行细粒度拆解,标注原子技能(如抓取、放置)、2D边界框等,同时特别纳入错误恢复过程的轨迹记录。
https://huggingface.co/collections/unitreerobotics/unifolm-wbt-dataset https://huggingface.co/datasets/agibot-world/AgiBotWorld2026
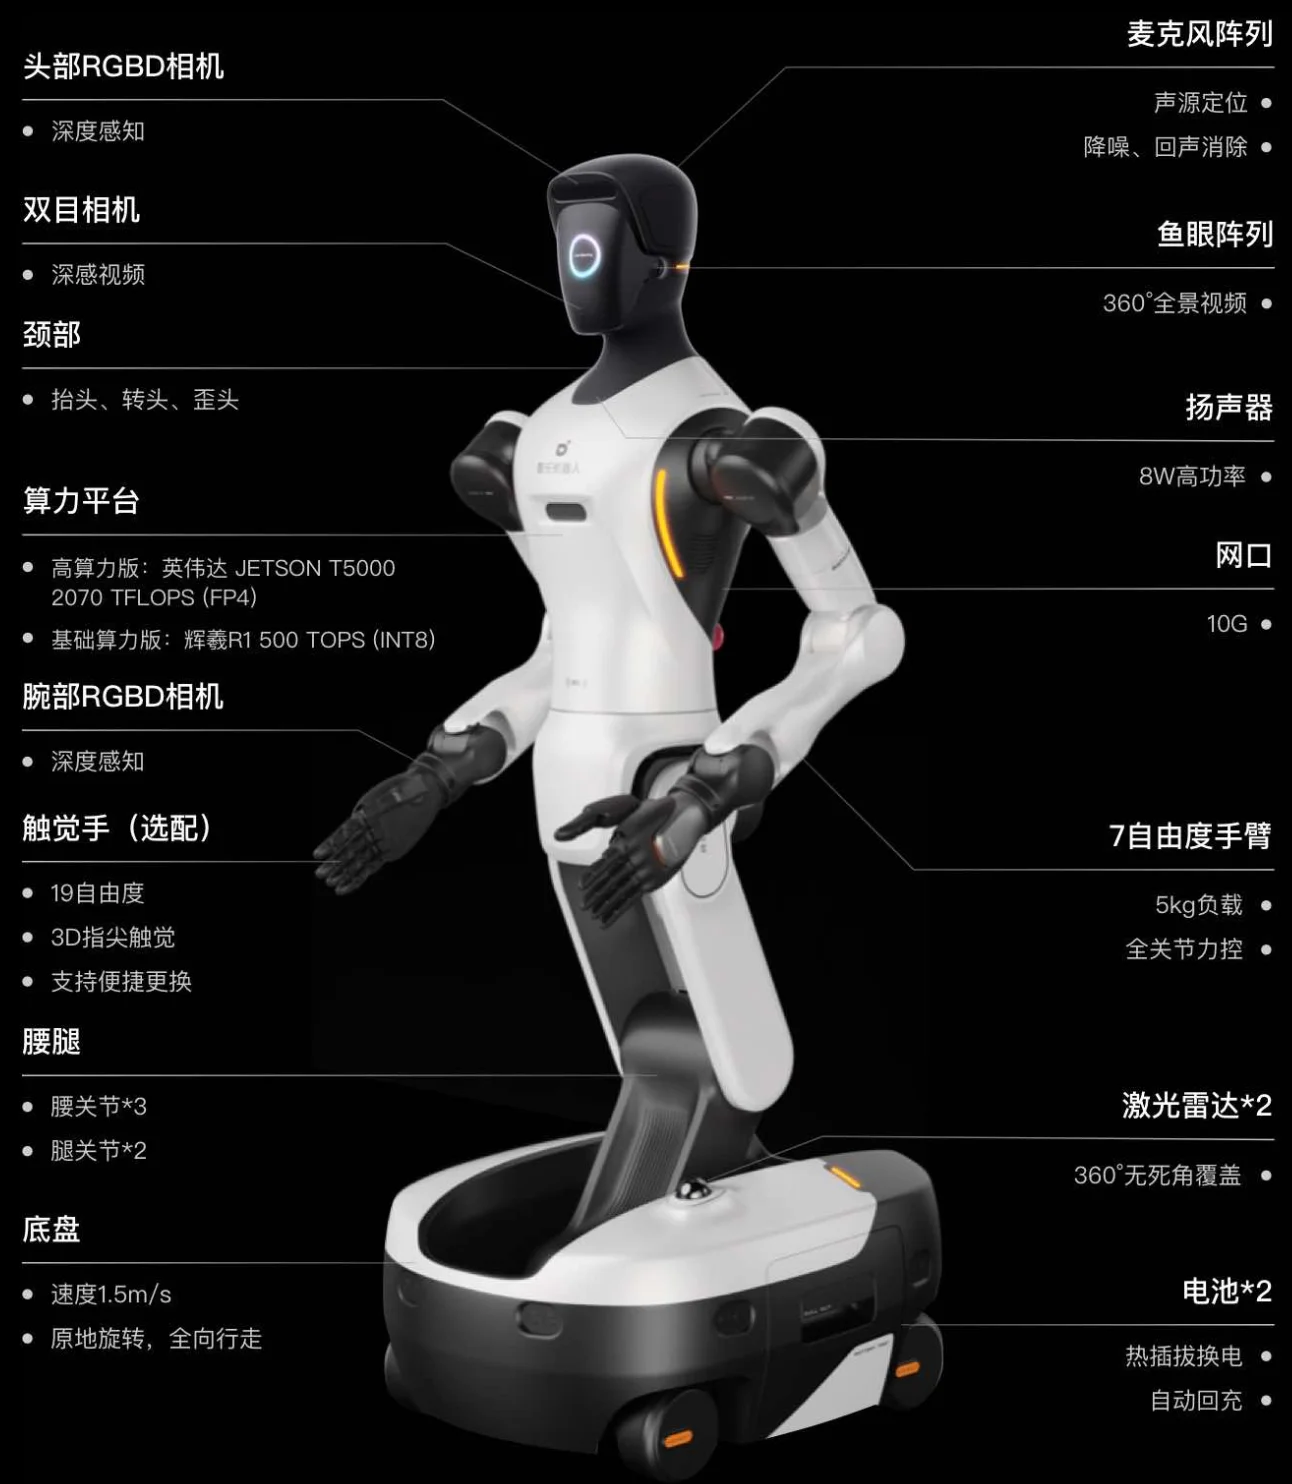
| 机器人本体 | 全身参数 | 手臂 | 末端执行器 | 躯干参数 | 底盘参数 | 传感器 | 算力参数 |
|---|---|---|---|---|---|---|---|
工业级轮式人形双臂机器人,100% 车规级零部件 | 最大高度1795 mm(可调) 重量185 kg(含电池) 全身自由度26 最大速度1.5 m/s 防护等级IP42 | 构型十字腕力控臂 × 2 单臂自由度7 DoF 负载5 kg / 臂 操作精度亚毫米级 力感知全臂关节扭矩传感 | 灵巧手19-DoF(选配) 触觉3D 指尖触觉 | 腰部3-DoF(旋转 / 俯仰 / 侧摆) 颈部3-DoF(抬头 / 转头 / 歪头) 腿部2 DoF | 类型全向底盘 舵轮4 舵轮 自由度4 DoF | headRGB-D × 1 + stereo × 1 wristRGB-D × 2 鱼眼× 3(含头部后方 × 1) LiDAR底盘前后 × 2 超声波底盘 × 8 | 芯片NVIDIA Jetson Thor T5000 算力2070 TFLOPS (FP4) 延迟< 10 ms |
Table 1. AgiBot World dataset scale. (100 台同构机器人采集, 5 大场景)
| trajectories | task types | scenes (real-world) | unique objects | skills |
|---|---|---|---|---|
1,000,000+ | 217 | 100+ | 3,000+ | 87 atomic skills 家居 · 餐饮 · 工业 · 商超 · 办公 |