相机投影模型:从针孔到像素
概述
相机投影模型回答的是一个最基本的问题:一个三维空间中的点,如何变成图像上的一个像素?
整个推导分四步:针孔几何 → 归一化坐标 → 像素坐标 → 引入外参。前三步在相机坐标系内完成,第四步把世界坐标系接进来。
Step 1:针孔模型——相机坐标系下的透视投影
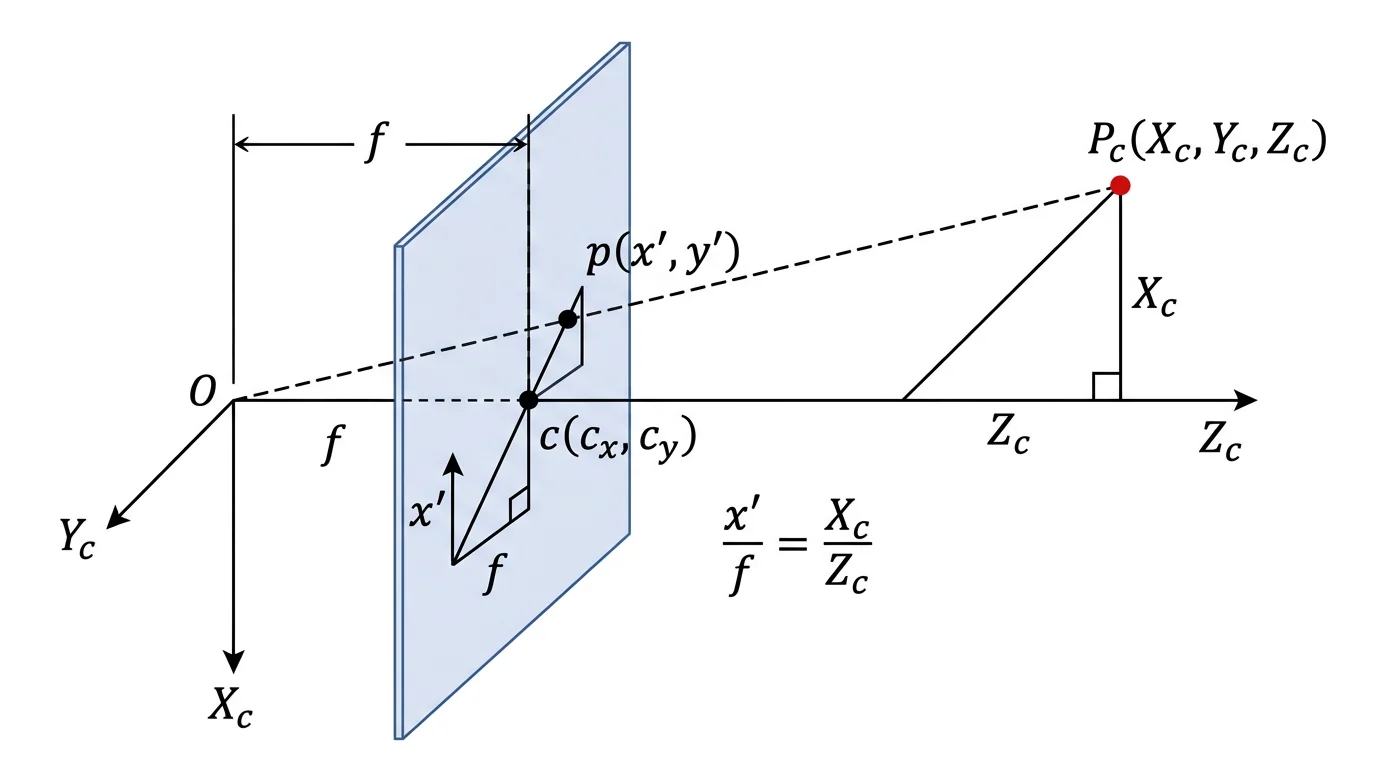
假设相机坐标系的原点在光心 $O$,$Z_c$ 轴指向相机前方(光轴方向),成像平面位于光心前方距离 $f$(焦距)处。
一个点 $\mathbf{P}_c = (X_c, Y_c, Z_c)^T$ 在相机坐标系下,它和光心的连线会穿过成像平面。根据相似三角形:
$$ \frac{x'}{f} = \frac{X_c}{Z_c}, \quad \frac{y'}{f} = \frac{Y_c}{Z_c} $$解出成像平面上的交点坐标:
$$ x' = f \frac{X_c}{Z_c}, \quad y' = f \frac{Y_c}{Z_c} $$这就是针孔模型最本质的一步:除以深度 $Z_c$,把三维变成二维。
注意,到这里为止我们得到的 $(x^\prime, y^\prime)$ 是 成像平面上的物理坐标(单位和焦距一致,通常是 mm),描述的是相机坐标系中的 3D 点与成像平面上的 2D 点之间的几何关系。它还不是像素坐标 $(u, v)$。
Step 2:归一化坐标
工程上常做一个简化:把焦距剥离出去,定义 归一化图像坐标(normalized image coordinates):
$$ x = \frac{X_c}{Z_c}, \quad y = \frac{Y_c}{Z_c} $$和 Step 1 的关系是 $x^\prime = f \cdot x$,$y^\prime = f \cdot y$。归一化坐标相当于把成像平面"推"到 $Z_c = 1$ 处(等价于令 $f = 1$),得到的是一个与焦距无关的纯几何量。
Step 3:从成像平面到像素平面
成像平面的物理坐标(mm)和传感器输出的像素坐标 $(u, v)$ 之间,还需要处理两件事:
- 单位转换(mm → pixel):设传感器在水平和垂直方向的像素密度分别是 $m_x, m_y$(pixel/mm),那么像素单位的焦距是:
$f_x \neq f_y$ 意味着像素不是正方形(现代传感器几乎都是正方形,但模型保留了这个自由度)。
- 主点偏移:像素坐标的原点在图像左上角,而光轴穿过成像平面的点(主点)通常不在角上。设主点的像素坐标为 $(c_x, c_y)$。
综合这两步,归一化坐标 $(x, y)$ 到像素坐标 $(u, v)$ 的关系是:
$$ u = f_x \cdot x + c_x = f_x \frac{X_c}{Z_c} + c_x $$$$ v = f_y \cdot y + c_y = f_y \frac{Y_c}{Z_c} + c_y $$写成矩阵形式(齐次坐标):
$$ Z_c \begin{pmatrix} u \\\\ v \\\\ 1 \end{pmatrix} = \overbrace{\begin{pmatrix} f_x & 0 & c_x \\\\ 0 & f_y & c_y \\\\ 0 & 0 & 1 \end{pmatrix}}^{K} \begin{pmatrix} X_c \\\\ Y_c \\\\ Z_c \end{pmatrix} $$这就是 内参矩阵 $K$ 的来源——它完整编码了"相机坐标系 3D 点 → 像素"的映射,本质上是把 Step 1 的针孔投影和 Step 3 的单位转换、主点偏移打包在一起。左边的 $Z_c$ 就是齐次因子 $s$(也就是深度)。
Step 4:引入外参——从世界坐标系到相机坐标系
到目前为止,推导都在相机坐标系内完成。但我们拿到的 3D 点通常在世界坐标系下,需要先做一次刚体变换:
$$ \mathbf{P}_c = R \mathbf{P}_w + t $$其中 $R \in SO(3)$ 是 3×3 旋转矩阵,$t \in \mathbb{R}^3$ 是平移向量。它们合在一起就是外参,描述了世界坐标系在相机坐标系下的位姿。
完整投影方程
把 Step 3 和 Step 4 串起来:
$$ Z_c \begin{pmatrix} u \\\\ v \\\\ 1 \end{pmatrix} = K \begin{pmatrix} R & t \end{pmatrix} \begin{pmatrix} X_w \\\\ Y_w \\\\ Z_w \\\\ 1 \end{pmatrix} $$其中 $Z_c$ 是该点经外参变换后在相机坐标系下的深度,和 Step 3 中的 $Z_c$ 一致。展开来看:一个世界点先被外参 $(R, t)$ 变换到相机坐标系,再被内参 $K$ 投影到像素。内参管"相机怎么看",外参管"相机在哪看"。
对于 fisheye 或超广角相机,投影模型不再是简单 pinhole,而是 equidistant、equisolid 等非线性模型。此时 Step 1 的"除以 $Z_c$“被替换为其他非线性投影函数。